Physicl, новый стартап основателя Alex de Vigan, собрал $10 млн инвестиций от Inovia Capital. Компания решает давно назревшую проблему: робототехникам нужны реалистичные симуляции для тренировки моделей, но создать достаточно точный цифровой мир оказалось значительно сложнее, чем казалось.
De Vigan потратил последний десяток лет на Infinite, платформу для создания 3D-моделей товаров в e-commerce. Когда на рынок вышли трансформеры и генеративные модели, его компания перепрофилировалась на AI-генерацию изображений. Но de Vigan заметил, что у генеративного AI есть критический пробел: он не умеет толком понимать, взаимодействовать с пространством и объектами. Ровно то, в чём его старая платформа была хороша.
Суть проблемы: исследователи, которые тренируют роботов на сложные задачи вроде манипуляции мелкими предметами, сталкиваются с тем, что данные из реальных видео дают плохие результаты, а сбор данных через удалённые операции стоит дорого. Идея использовать реалистичные симуляции звучит логично, но симулировать физику так, чтобы она совпадала с реальностью в деталях, — задача сложнее, чем казалось.
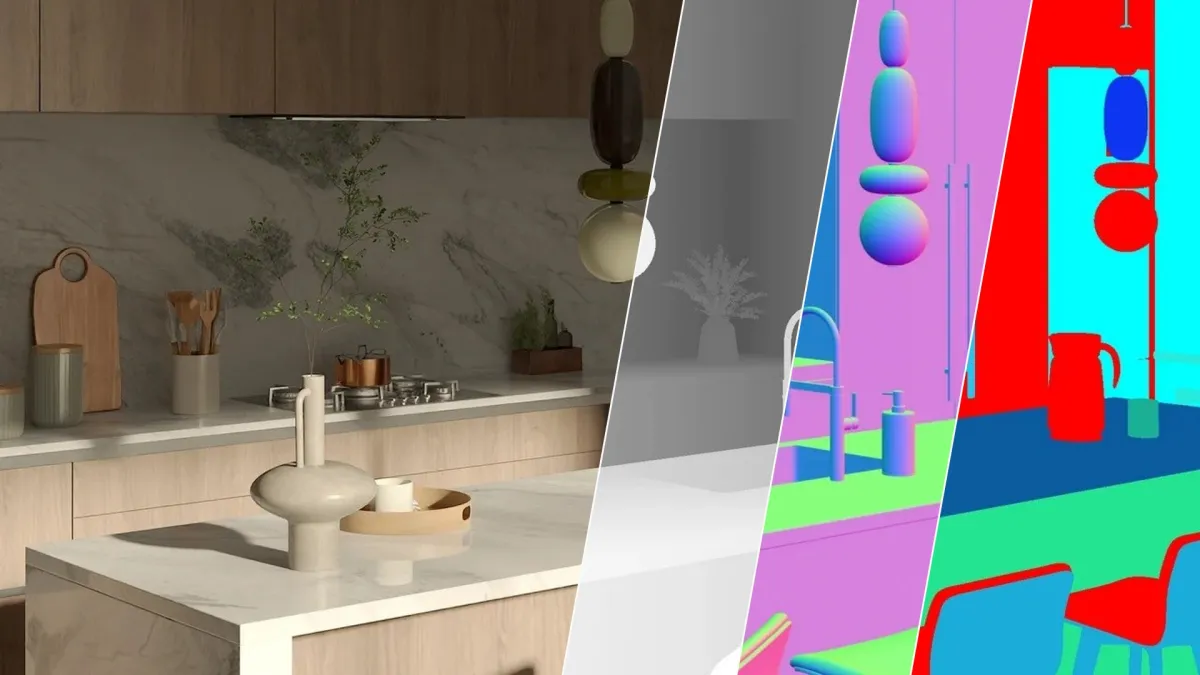
Physicl предлагает Studio — продукт с 10 тысячами 3D-окружений и 100 тысячами объектов. Пользователи могут создавать сцены для генерации синтетических данных, специфичных под их задачи. Например, натренировать робота в том, как распознать чашку на захламленном столе или найти её в тени. Это не просто набор готовых данных — это инструмент для создания целых библиотек специализированных сценариев по запросу.
Компания уже работает с ранними клиентами: SpAItial, построитель world model'ей, использует Physicl для тренировки своего последнего продукта Echo-3, который генерирует 3D-симуляции из 2D-изображений. CEO SpAItial Matthias Niessner объясняет: в текущем подходе данные приходится куратировать вручную, это долго и дорого. А если бы система сама генерировала синтетические данные на лету — когда модель определяет, что ей не хватает конкретного типа примеров — это открыло бы совсем другие возможности.
Physicl входит в перегруженную категорию стартапов, которые пытаются стать поставщиками данных и инструментов для робо-моделей. Рынок размыт: одни собирают данные, другие их аннотируют, третьи генерируют синтетические примеры. Никто пока не выяснил, какой ингредиент критичен для прорыва. На фоне этого ставка Physicl на post-training специфичных edge case'ов и встроенную автоматизацию куррации выглядит более конкретно, чем просто «ещё один источник данных».
Применительно к российскому рынку: спрос на симуляции для робототехники растёт (логистика, складская автоматизация, промышленные манипуляторы), но локально такие сервисы почти не развиты. Инструменты вроде Physicl нужны будут российским компаниям, которые разрабатывают физический AI или применяют готовые модели. Сейчас это выглядит как импорт технологии, но со временем может появиться спрос на локализованные версии с кастомными датасетами (российские объекты, сценарии, условия).

Алексей Мартыненко
Главный редактор SPV News
Physicl иллюстрирует реальное узкое место робототехники: генеративный AI неплохо создаёт картинки и текст, но робот с картинкой в пространстве не живёт. Переиспользование старой платформы под симуляции выглядит разумнее, чем ещё один чистый стартап. Вопрос остаётся один: достаточно ли хорошо станет работать автоматизированная куррация данных, или это будет требовать постоянной ручной правки. Если автоматизм действительно сработает — это может быть узловая технология в цепочке робо-разработки.