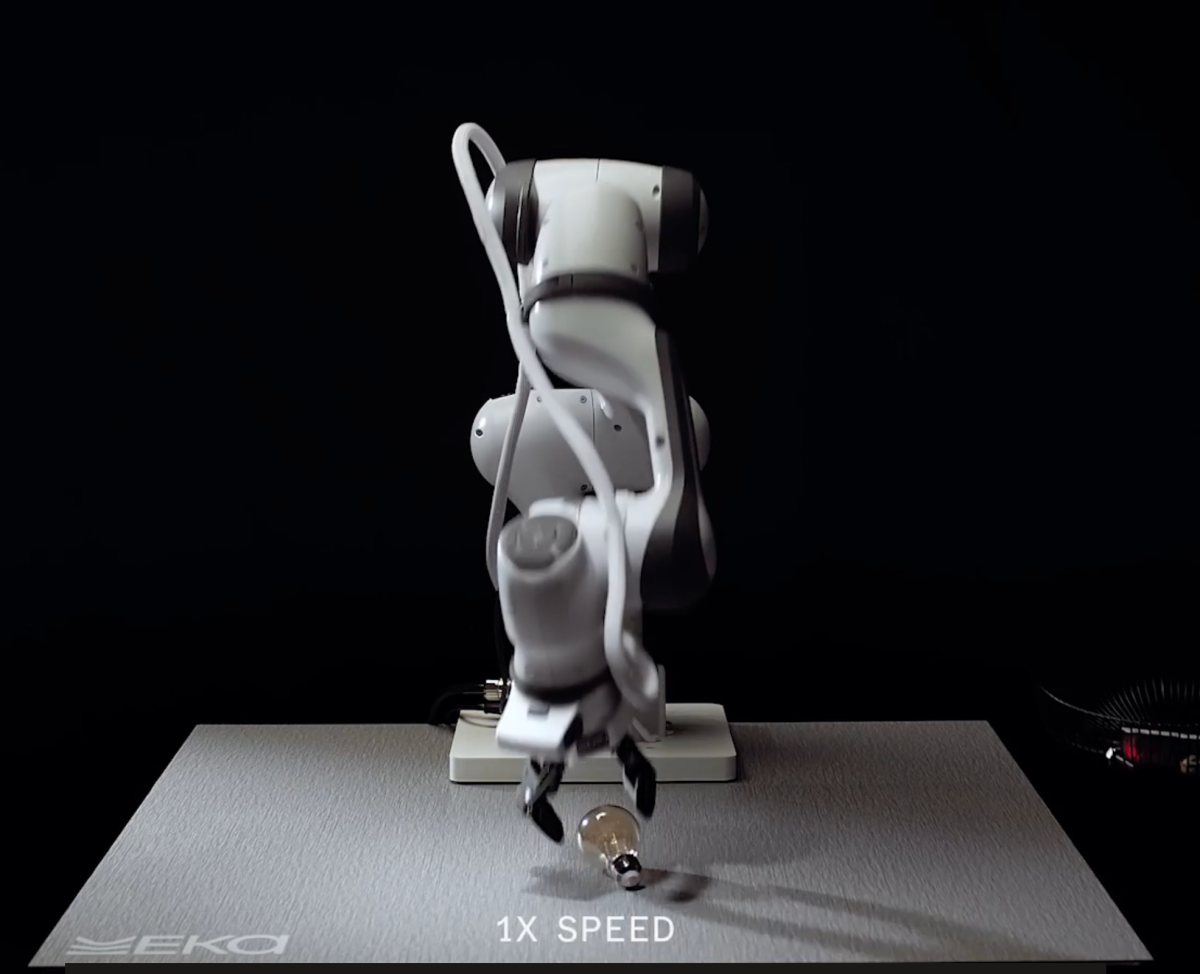
Роботы всё ещё плохо справляются с хватанием объектов, несмотря на десятки миллиардов инвестиций и бесконечные видео в нейросетях. Но это может измениться. Eka Robotics, основанная профессором MIT Пулкитом Агравалом и бывшим исследователем Google DeepMind Туомасом Хаарнойой, закрыла Series A на $150 млн с оценкой $1.45 млрд. Раунд возглавили a16z и F-Prime.
Ключевое отличие Eka от конкурентов — не зрение, а осязание. Вместо стандартной архитектуры vision-language-action (которая связывает язык, зрение и действия), компания использует vision-force-action: фокусируется на связи между силовыми датчиками, визией и действиями. По словам основателей, зрение даёт лишь примерное понимание позиции объекта, а реальное «захватывание» происходит через силовую обратную связь. Это перекликается с давней критикой Родни Брукса и других ветеранов робототехники, которые утверждали, что pure-vision подходы неизбежно упрут в стену.
Робот Eka может поднять около 1500 объектов массой до 1 кг в час (для сравнения, человек справляется с 600), с надёжностью выше 95%. Пугающий момент: рука движется настолько быстро и с такой силой, что может повредить саму себя — это означает, что разработчики безгранично верят своему алгоритму. Профессор университета Illinois Кris Hauser описал демо как «wow factor» на фоне других робот-видео. Анонимный исследователь из frontier lab рассказал, что это вызвало эмоциональную реакцию, сравнимую с моментом, когда роботы впервые научились надёжно ходить пять-десять лет назад.
Технически это работает так: физика симуляции моделирует множество сил, которые робот встречает при захватывании. На этой основе создана среда reinforcement learning, которую можно запускать в масштабе — компания генерирует тысячи часов «опыта робота» за минуты. Это позволяет не зависеть от видео, снятых на Mechanical Turk или операторами, и обучать робота быстрее. Агравал и Хаарнойа — исследователи в области reinforcement learning для управления роботами, они просто применили свою экспертизу к физическому миру через симуляцию вместо реального сбора данных.
Главный трюк Eka — мост между обобщённостью и производительностью. Существующие методы создают либо очень гибких роботов, которые делают всё медленно и дорого (как OpenAI's Astra в роботехнике), либо узкоспециализированные системы. Eka предлагает низкоуровневый физический интеллект: её модель занимается силами и контактом, а высокоуровневый ИИ решает, как решить задачу. Например, Astra может знать, что тарелки складываются в шкаф, но Eka берёт тарелку так, чтобы не разбить.
Пока что компания работает в тайне с промышленными заказчиками на pick-and-place и манипуляции проводами. Переход от лаба в production — почти такой же скачок, как от симуляции в реальность. Eka ещё должна доказать, что её технология масштабируется за пределами контролируемой среды. Но результаты первых пилотов и энтузиазм экспертов (включая критиков vision-only подходов) позволяют предположить, что направление правильное.
Для российского бизнеса это особенно интересно в контексте автоматизации складов, логистических центров и производства, где ручная сборка и сортировка всё ещё требуют массы затрат на труд. Робот, который может надёжно работать с сотнями разных объектов без переобучения, — это решение для задач типа pick-pack-ship или сортировки посылок. В России спрос на такую автоматизацию растёт на фоне дефицита рабочей силы, но локальных решений не хватает. Компании вроде AI Studio, которые работают с автоматизацией бизнес-процессов, обычно решают вопросы документооборота и контента; физическая автоматизация требует своего слоя. Если Eka подтвердит результаты в коммерческой эксплуатации, интерес к таким системам в России возрастёт, особенно в e-commerce и логистике.